

一, mecanwaith methiant cyswllt o dan weithrediad dwyster uchel -
Pan fydd nanorobot Kuka KR Cybertech yn perfformio trin wafer ar amledd 20Hz, mae angen i'r cysylltydd M8 yn ei gymal wrthsefyll grym effaith dros dro a gynhyrchir gan gyflymiad 3G. O dan yr amodau gweithredu hyn, mae cysylltwyr traddodiadol yn aml yn arddangos tri math o ddulliau methiant cyswllt:
Llacio Mecanyddol: Yn y robot weldio ABB IRB 1200, achosodd siglen amledd uchel - y fraich robotig slip bach o 0.05mm yn y cysylltiad edau M8, gan arwain at amrywiadau gormodol mewn ymwrthedd cyswllt.
Afluniad signal: Yn system arweiniad gweledol y robot Fanuc M-20IA, mae effaith 2M/s ² yn achosi i'r signal amgodiwr ysgwyd gyda gwall o 0.01 gradd, gan arwain at fethiant cydamseru caffael delwedd.
Erydiad amgylcheddol: Yn ystod gweithrediad sgleinio robot Yaskawa Motoman - gp8, goresgynnodd llwch metel du mewn y cysylltydd, gan achosi i'r ymwrthedd inswleiddio ostwng i 50m Ω o fewn 48 awr.
Mae'r dulliau methu hyn yn uniongyrchol gysylltiedig â dangosyddion perfformiad allweddol systemau robot: mewn senarios pecynnu lled -ddargludyddion, gall gwyriad taflwybr o 0.02mm arwain at ddifrod wafer; Yn y llinell gynhyrchu weldio modurol, mae'r maes electromagnetig cryf a gynhyrchir gan gerrynt 2000a yn gofyn am gyfradd gwallau cysylltydd o lai na 10 ^ -12.
2, Llwybr Torri Technolegol Addasydd M8
1. Cryfhau dyluniad cyplu mecanyddol
Mae'r addasydd - diwedd M8 yn mabwysiadu proffil edau gwrth -gylchdro Hirschman, ynghyd â strwythur cloi deuol, i gyflawni amrywiad gwrthiant cyswllt o lai na 0.1m Ω ar ôl 10000 o gylchoedd mewnosod ac echdynnu ym mhrofiad electroneg Taike. Mewn ymateb i lwyth deinamig cymalau robot, mae'r blwch actuator synhwyrydd haoting yn cyflawni cysylltiad lleol rhwng synwyryddion a chabinetau rheoli trwy'r addasydd M8, gan fyrhau hyd y cebl 60% a lleihau grym anadweithiol y swing braich robotig 45%.
Ar y lefel deunydd, mae'r cyfuniad o gragen bres platiog nicel a phlât gwanwyn dur gwrthstaen yn sicrhau bod yr addasydd yn cynnal sefydlogrwydd cyfernod ehangu thermol o 12 × 10 ^ -6/ gradd yn yr ystod tymheredd o -40 gradd i radd +85. Mae'r addasydd M8 yn system Siemens Simatic S7-1500, gyda'i ddyluniad piler cefn a'i binnau aml-gyffwrdd, yn cynyddu'r grym daliad i 100N, gan wrthsefyll effaith cyflymu 3G i bob pwrpas.
2. Amddiffyniad tri dimensiwn ar gyfer cydnawsedd electromagnetig
Mewn ymateb i'r gofynion amser - llym o systemau rheoli robot, mae datrysiad hybrid M8 TE Connectivity yn mabwysiadu strwythur cysgodi pedair haen i gyflawni gwanhau ymyrraeth electromagnetig 40dB ar amledd 1GHz. Mae'r addasydd hwn yn cefnogi protocol Ethercat a throsglwyddo data 1GB/S, gan gyflawni cywirdeb cydamseru cloc o 1 μ s ar gyfer cynnig cydamserol aml echel mewn cymwysiadau pecynnu lled -ddargludyddion o robotiaid cyfres Kuka Kr Quantec.
Er mwyn ymdopi â'r maes electromagnetig cryf a gynhyrchir gan gerrynt weldio, mae'r addasydd yn mabwysiadu cylch magnetig ferrite a strwythur pâr troellog y tu mewn i atal y foltedd ysgogedig o dan 10mV ar gerrynt 2000A. Yn llinell gynhyrchu weldio modurol y robot Eston ES67H, mae'r dyluniad hwn yn lleihau'r gyfradd gwallau trosglwyddo signal i fod yn is na 10 ^ - 12, gan gefnogi amledd rheoli dolen gaeedig o 500Hz.
3. Amddiffyn gweithredol ar gyfer addasu amgylcheddol
Ar gyfer yr erydiad hylif torri mewn senarios prosesu metel, mae'r addasydd M8 yn mabwysiadu amddiffyniad deuol ffilm allanol TPU a selio resin epocsi. Ar ôl 168 awr o brawf chwistrell halen, mae'r newid gwrthiant cyswllt yn llai na 0.5%. Yn y system reoli Fanuc R - 30IB, mae gan yr addasydd synhwyrydd tymheredd a modiwl monitro dirgryniad, a all uwchlwytho data statws cysylltiad amser real. Ynghyd ag algorithmau dysgu peiriannau, gall cywirdeb rhagfynegiad namau gyrraedd 92%.
Ar gyfer gofynion cyswllt diogelwch robotiaid cydweithredol, mae'r addasydd yn integreiddio rhyngwyneb synhwyrydd grym a phrotocol bysiau diogelwch. Yn System Cymorth Llawfeddygol Feddygol yr U - o UR5 robot, gellir sbarduno stop brys o fewn 0.1ms pan fydd y grym cyswllt yn fwy na 2n. Mae'r dyluniad hwn yn galluogi'r system robot i gydymffurfio â'r gofynion terfyn ar gyfer grymoedd effaith ar rannau'r corff dynol yn safon ISO/TS 15066.
3, Datrysiad ar gyfer senarios cais nodweddiadol
1. Llinell gynhyrchu pecynnu lled -ddargludyddion
Yn system trin wafer Kuka Kr Cybertech Nanorobot, mae'r addasydd M8 yn datrys y broblem gyswllt trwy'r cyfuniad technoleg canlynol:
Gan ddefnyddio technoleg Ethernet Pâr Sengl (SPE) i gyflawni pellter trosglwyddo o 1000 metr ar gyflymder o 10MB/s
Swyddogaeth trosglwyddo pŵer 400W integredig, gan leihau nifer y ceblau 30%
Wedi'i ddylunio gyda lefel amddiffyn IP68, gall wrthsefyll amgylchedd pwysau cadarnhaol a negyddol ystafelloedd glân
Mae'r cynllun hwn yn lleihau gwall lleoli trin wafer o ± 0.1mm i ± 0.02mm, ac yn cynyddu'r effeithlonrwydd offer cyffredinol (OEE) 18%.
2. Gweithdy Weldio Modurol
Yn system weldio corff gwyn robot Yaskawa Motoman - gp8, mae'r addasydd M8 yn mynd i'r afael ag ymyrraeth electromagnetig gref trwy'r arloesiadau canlynol:
Gan ddefnyddio craidd ferrite a strwythur pâr troellog, mae'r foltedd ysgogedig yn 2000a cerrynt yn cael ei atal o dan 10mV
Cefnogi protocol PROFINET IRT i gyflawni cylch cyfathrebu amser go iawn - o 250 μ s
Mynediad safonol o signalau synhwyrydd trwy addasydd M12 i M8
Mae'r dyluniad hwn yn lleihau'r gyfradd fethu a achosir gan weldio spatter o 3 gwaith y mis i 0.2 gwaith, ac yn lleihau costau cynnal a chadw blynyddol 65%.
3. Robotiaid Llawfeddygol Meddygol
Ym Modiwl Adborth yr Llu'r System Llawfeddygaeth Reddfol Da Vinci XI, mae'r addasydd M8 yn sicrhau dibynadwyedd cyswllt trwy'r nodweddion canlynol:
Gan ddefnyddio deunydd TPU gradd feddygol sy'n cwrdd â safonau Biocompatibility ISO 10993
Rhyngwyneb synhwyrydd grym 6-echel integredig, amledd samplu hyd at 1kHz
Gweithredu Cyfathrebu Diogelwch Swyddogaethol Trwy brotocol Ethercat FSOE
Mae'r cynllun hwn yn lleihau oedi adborth yr heddlu o drin offer o 50ms i 5ms, ac yn gwella cywirdeb llawfeddygol 40%.
Sut mae'r addasydd M8 yn datrys y broblem gyswllt yn ystod gweithrediad dwyster uchel -?
Cynhyrchion Poblogaidd

IP67 gwrth-ddŵr HFM FAKRA Cable
IP67 gwrth-ddŵr HFM i gebl FAKRA gyda 4 ffurfweddiad cysylltydd ar gyfer camerâu modurol, synwyryddion ADAS a systemau

Cebl Camera Cod GMSL2 FAKRA Z
Cebl GMSL2 3m gyda chysylltwyr benywaidd FAKRA Z Code ar gyfer-lletya'r camera, yr ECU, ADAS a chysylltiadau gweld
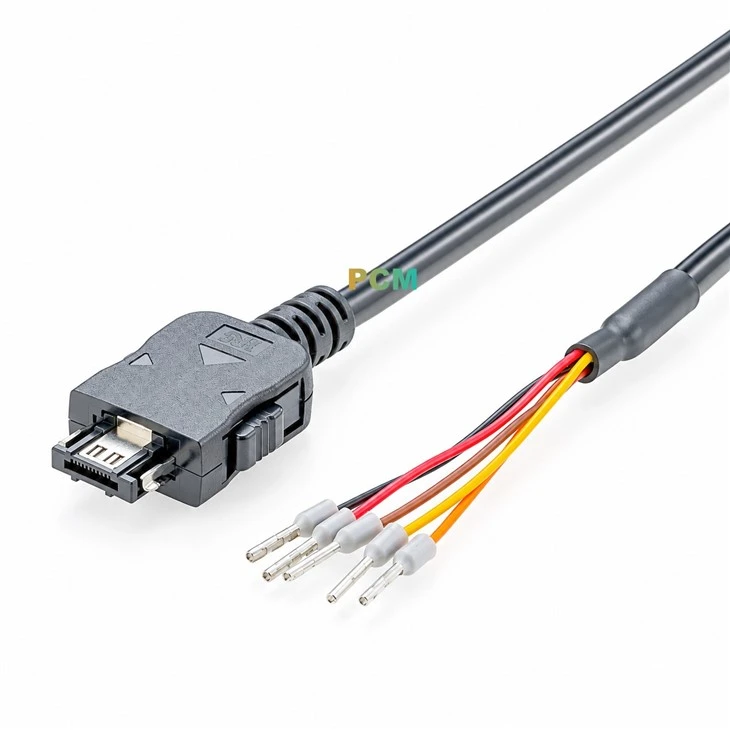
Cysylltydd Cyfres Hirose ST
Cydosodiadau cebl cysylltydd Hirose ST Series yn cynnwys ST40X-10S-CV, ST40X-18S-CV, ST40X-24S-CV a phlwg ST40X-36S-CV,

Rosenberger Fakra I SMA Cebl
Cebl cyfechelog Rosenberger i SMA 50 Ohm gyda phedwar ffurfwedd cysylltydd ar gyfer modiwlau RF modurol, antenâu ac

M12 X-Cod I Cebl RJ45
M12 X-Cod i gebl RJ45 Cat6A ar gyfer Ethernet diwydiannol 10Gb, sy'n gydnaws â dyfeisiau, switshis a rheolyddion M12 â

Adapter Rhyngwyneb Panel Mount
Mae cyfres Adapter Rhyngwyneb Panel Diwydiannol Mount yn adleoli cysylltiadau mewnol RJ45 Ethernet neu stereo sain i